2026年8月9日至13日,第32届ACM SIGKDD知识发现与数据挖掘大会(KDD 2026)在韩国济州国际会议中心举行。陈勐副教授团队围绕城市空间智能取得系列研究进展,4篇论文正式发表于大会Research Track论文集。其中,Beyond Routines: Adaptive Mobility Prediction via Sequential-Relational Fusion和UrbanExpert: Task-Conditioned Multi-Modal Fusion via Semantic Expert Routing for Urban Socioeconomic Prediction分别在“Urban Computing and Mobility”和“Spatiotemporal Modeling & Analytics”专题分会作口头报告。KDD是数据挖掘、数据科学与人工智能领域的旗舰国际会议,也是中国计算机学会推荐A类国际会议。
成果一:面向非常规出行行为的人类移动预测
博士后孙天骜为第一作者,陈勐副教授为通讯作者。论文Beyond Routines: Adaptive Mobility Prediction via Sequential-Relational Fusion入选大会口头报告。人类日常移动既包含通勤等稳定规律,也包含临时改变行程、前往陌生地点等非常规行为。传统序列模型善于从历史轨迹中学习高频转移模式,但在面对低频、陌生或偏离日常规律的位置转移时,预测依据的可靠性明显下降。
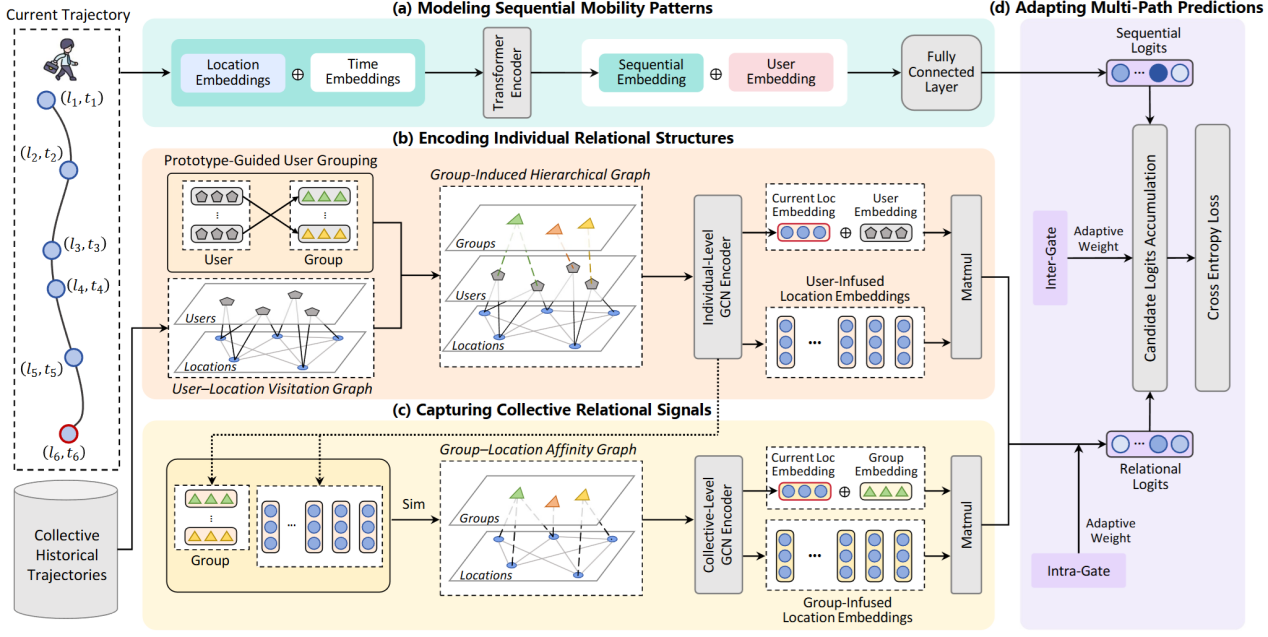
针对这一问题,研究团队提出ROAM模型,从序列规律和关系结构两个角度刻画人类移动行为:利用序列模型学习个体历史中的常规转移模式,利用关系推理挖掘个体与群体移动行为中可补充的预测信息,并根据不同信息的可信程度自适应调整预测依据。该研究拓展了人类移动预测对非常规行为的建模能力,为复杂场景下的人员流动分析、交通运行研判和城市公共服务提供了新的技术思路。
成果二:面向新城市应用的零样本人类移动预测
博士后孙天骜为第一作者,陈勐副教授为通讯作者。论文Where to Go Next: Enhancing Zero-Shot Capability for Cross-City Mobility Prediction聚焦人类移动模型的跨城市泛化问题。现有位置预测模型通常依赖城市特定的位置标识和空间参照,在一个城市学习到的转移规律难以直接应用于其他城市。特别是在轨迹数据不足的新城市中,重新采集数据并训练模型成本较高,限制了移动预测模型的规模化应用。
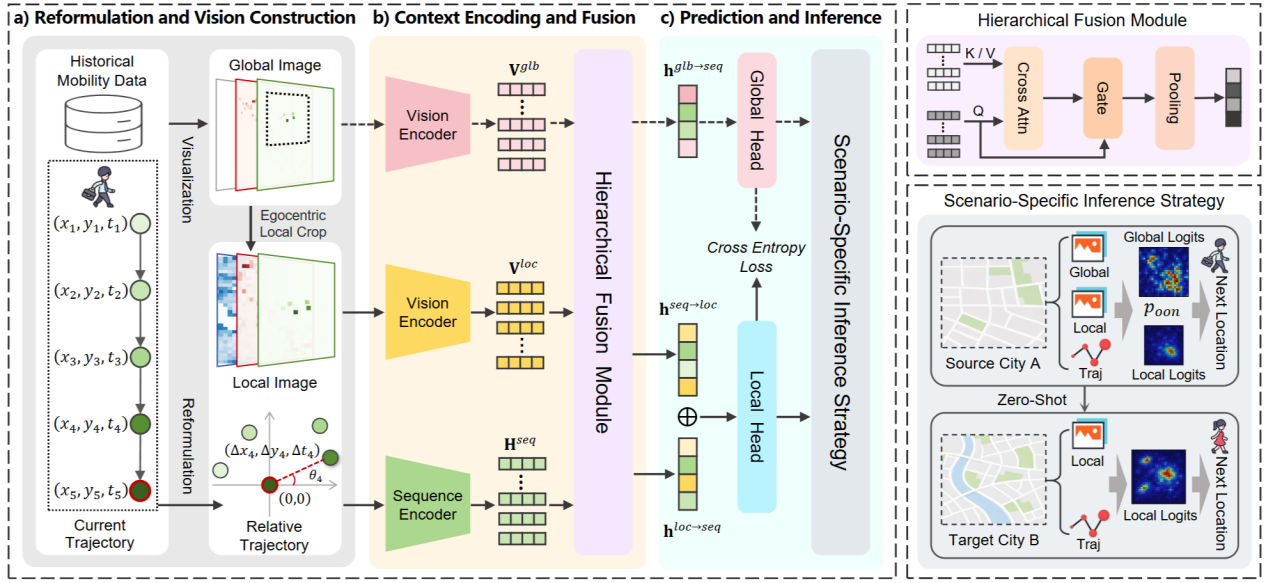
针对这一问题,研究团队提出ReLoX模型,以当前位置为共同参照重构轨迹和候选空间,联合刻画局部位置关系与空间语义,使模型摆脱对城市特定位置标识体系的依赖。该方法无需使用目标城市轨迹进行训练或适配,即可将已有城市学习到的移动知识应用于新城市,推动位置预测模型由单城市专用建模向跨城市零样本应用拓展。
成果三:面向城市功能区理解的多视角表征学习
博士生李泽辰为第一作者,陈勐副教授为共同通讯作者。论文Multi-View Urban Region Embedding via Commonality-Specificity Disentanglement研究多源城市数据的协同表征问题。人员流动、兴趣点和道路网络等数据从不同视角反映城市区域的功能特征。这些数据既包含共同的区域语义,也保留各自特有的信息。传统方法通常直接融合不同视角,容易造成共性信息重复、特异信息弱化和区域语义混淆。
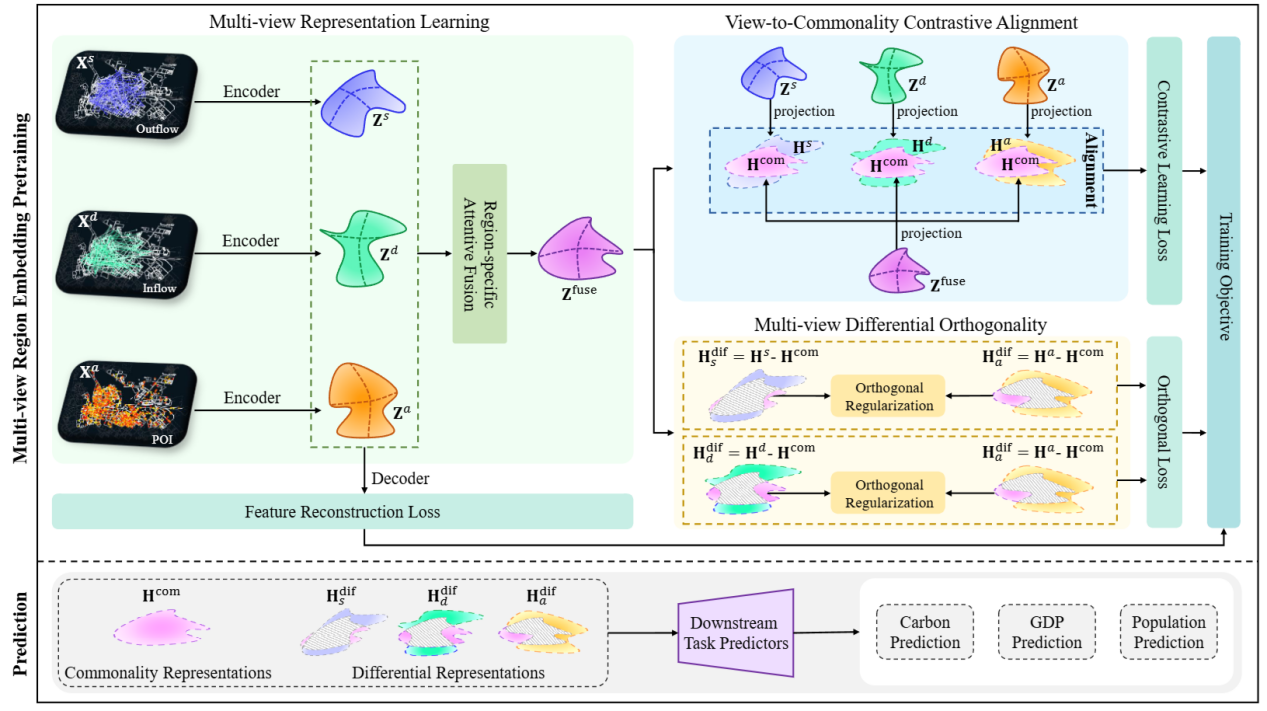
针对这一问题,研究团队提出ComSRE模型,将多视角城市信息分解为共享语义和视角特异信息,并通过对比对齐与差异约束实现二者的协同建模。该研究推动城市区域表征由多源特征聚合转向共性与特性的结构化组织,为城市功能识别、区域属性分析和社会经济感知提供了更加完整的空间表征基础。
成果四:面向多任务城市感知的任务驱动多模态融合
博士生李泽辰为第一作者,陈勐副教授为通讯作者。论文UrbanExpert: Task-Conditioned Multi-Modal Fusion via Semantic Expert Routing for Urban Socioeconomic Prediction入选大会口头报告。遥感影像、街景图像、兴趣点和地图等数据能够从不同角度反映城市空间特征,但人口、商业活力、环境质量和交通状况等任务所依赖的信息并不相同。采用固定方式融合多模态数据,难以同时适应多种城市感知任务,也容易受到现实场景中模态缺失的影响。
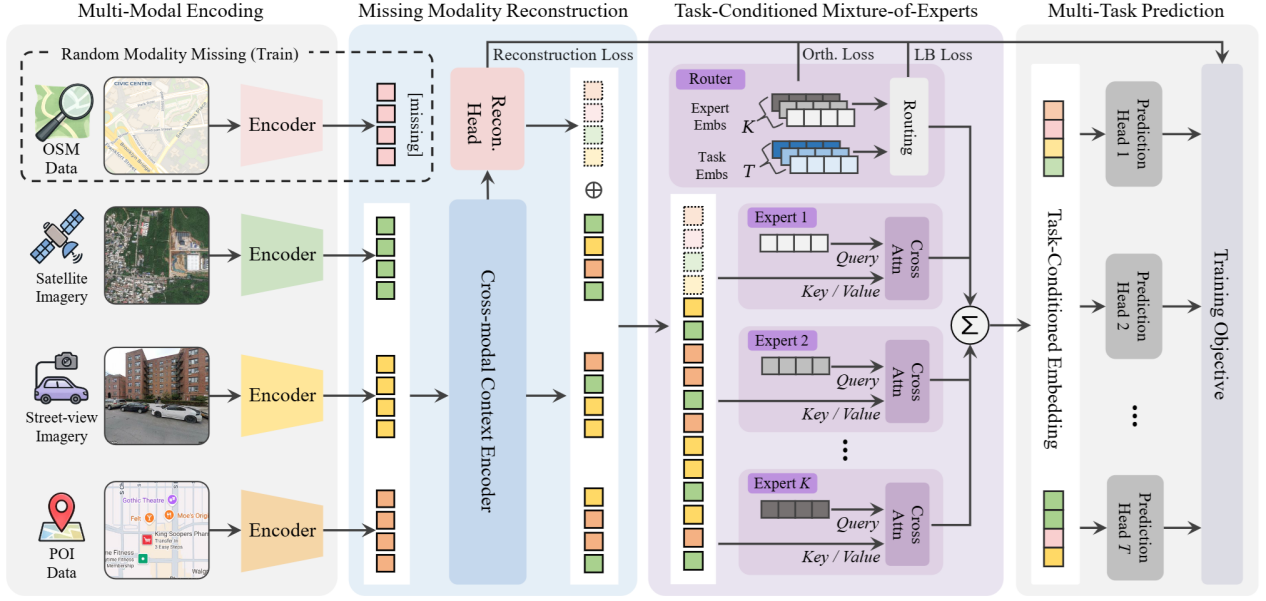
针对这一问题,研究团队提出UrbanExpert模型,利用任务语义引导专家路由,使模型能够根据具体任务选择并组合更有价值的多模态信息;同时通过跨模态重构补充缺失信息,增强模型在不完整观测条件下的适应能力。该研究推动城市多模态建模由任务无关的固定融合转向任务语义驱动的动态组织,为多任务城市感知与决策分析提供了更加灵活、可靠的技术路径。
持续探索安全可信的城市空间智能
四项成果分别聚焦非常规移动预测、跨城市零样本泛化、多视角区域表征和任务驱动多模态融合,形成了从城市空间认知到人类行为预测、从单城市建模到跨城市应用的研究链条,体现了团队在城市空间智能领域的持续积累。
位置轨迹和多源城市数据同时涉及个人隐私与敏感空间信息。随着城市空间模型逐步应用于交通运行、城市治理和公共服务,如何在发挥数据价值的同时防范隐私泄露、数据投毒和不可信知识迁移,已成为城市智能系统面临的重要问题。未来,团队将进一步探索密码技术、人工智能安全与城市空间智能的交叉融合,围绕敏感时空数据保护、跨域知识安全利用和可信城市模型等方向开展研究,为构建安全、可信、可迁移的城市空间智能技术提供支撑。


 学校首页
 EN
